Hồ sơ dự án · Robot tự hành
Hybrid Robot Pro / 2026
Một robot. Hai thử thách. Một nền tảng điều khiển.
Hybrid Robot Pro kết hợp hai chế độ giải mê cung Micromouse và thi đấu Sumo trên nền tảng ESP32-S3. Phần cứng, firmware và WebUI được phát triển để quan sát cảm biến, tinh chỉnh chuyển động và thử nghiệm nhanh.
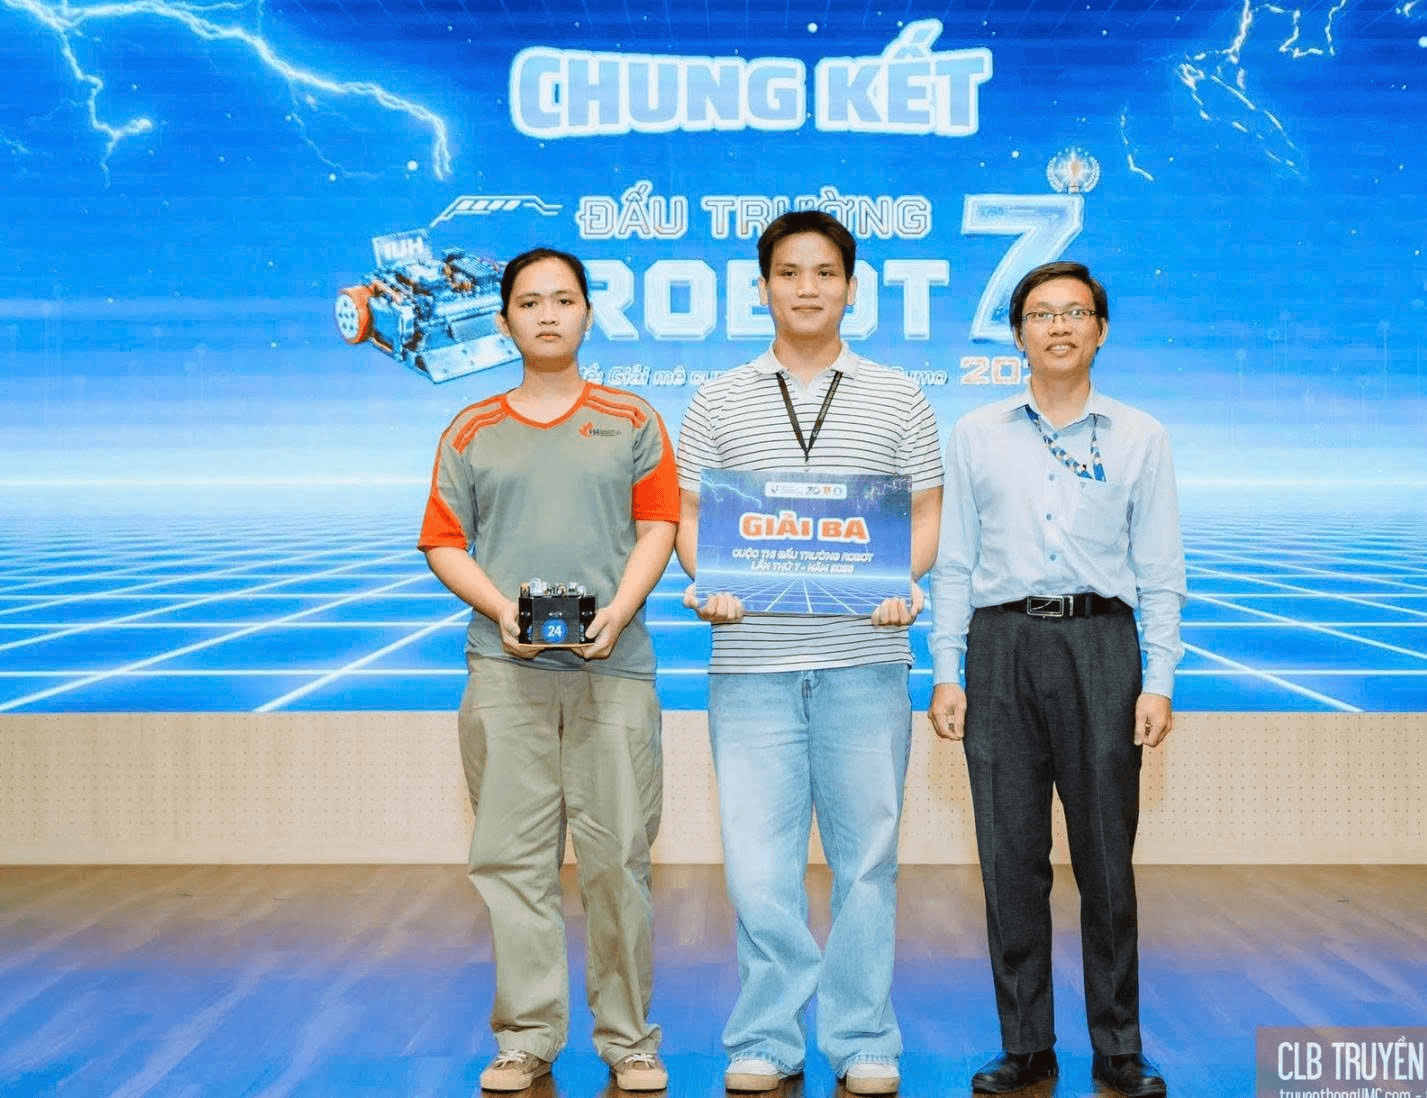
Giải Ba · Đấu trường Robot 7
Theo ảnh giải thưởng do chủ dự án cung cấp
02
Micromouse & Sumo
05
Đọc khoảng cách đa hướng
ESP32-S3
Điều khiển & kết nối Wi-Fi
WebUI
WebSocket · OTA
01 / Bài toán
Thiết kế một hệ thống thích nghi với hai kiểu chuyển động.
Giải mê cung cần nhận biết tường, ghi nhớ đường đi và giữ chuyển động chính xác. Sumo đòi hỏi phát hiện đối thủ ở nhiều hướng và phản ứng nhanh. Cùng một bộ điều khiển phải phối hợp cảm biến, encoder, động cơ và các trạng thái an toàn.
02 / Giải pháp kỹ thuật
Từ dữ liệu cảm biến đến quyết định di chuyển.
Cảm nhận
Năm cảm biến VL53L0X đo khoảng cách; MPU6050 hỗ trợ xác định hướng quay.
Điều khiển
Hai động cơ DC có encoder; PID bám tường và PID vận tốc có thể tinh chỉnh trong lúc chạy.
Kết nối
WebUI truyền dữ liệu qua WebSocket, nhận lệnh chạy/dừng, cập nhật tham số và nạp firmware OTA.
03 / Nguyên mẫu thực tế
Phần cứng được làm, lắp ráp và mang đi thử nghiệm.
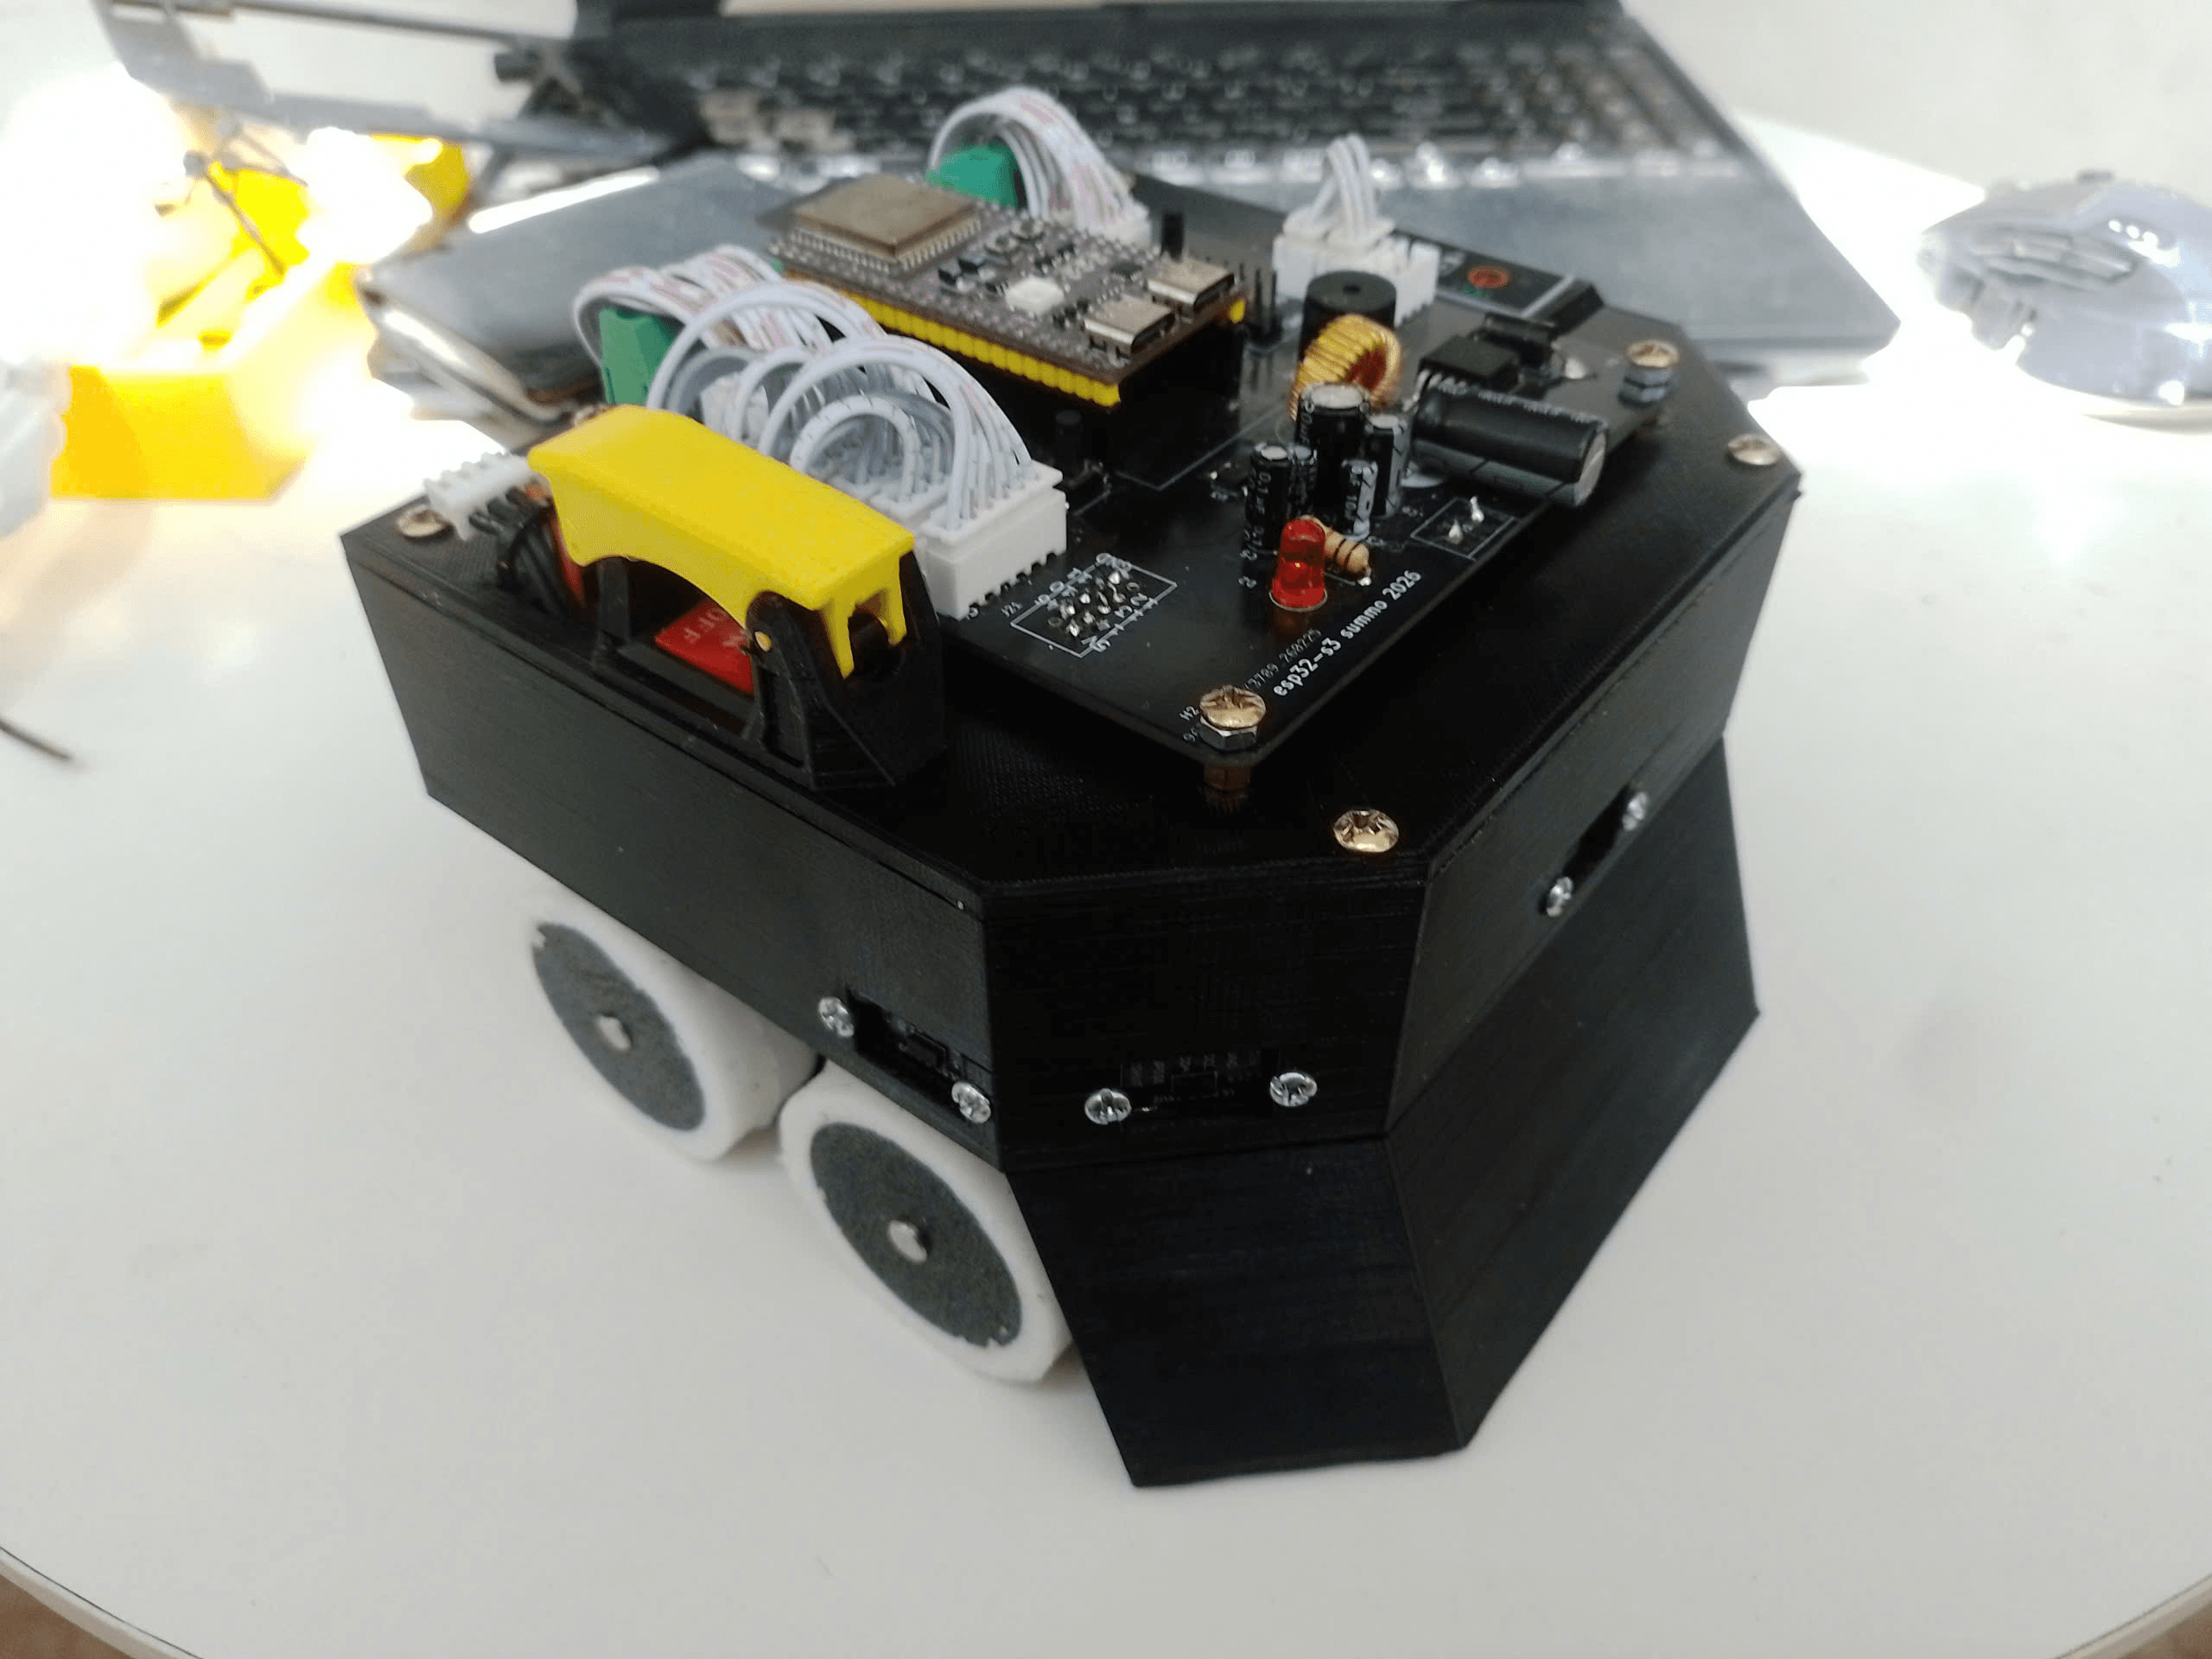
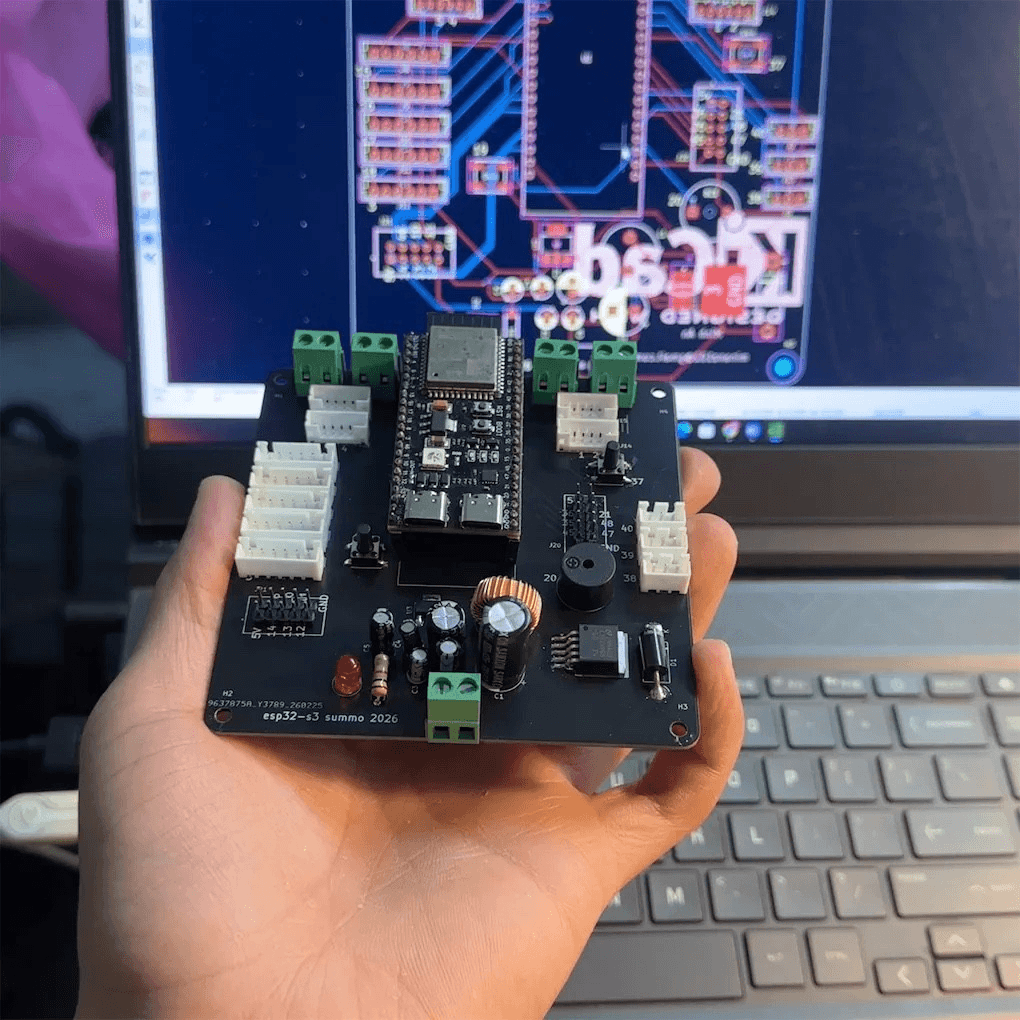
Ảnh thực tế cho thấy bo điều khiển, cụm kết nối cảm biến và thân robot đã lắp ráp. Video do dự án cung cấp minh họa chế độ giải mê cung; phần thưởng được ghi lại trong ảnh cuộc thi.
04 / Video trình diễn
Robot giải mê cung trong thực tế.
Xem bản trình diễn chế độ Micromouse trên kênh AniTech. Chế độ Sumo và các chức năng WebUI được mô tả trong kho mã nguồn.
Mã nguồn & quá trình phát triển
Khám phá cách robot được lập trình.
Kho GitHub công khai gồm firmware Arduino/ESP32, lớp cảm biến, xử lý chuyển động và giao diện WebUI. Các ảnh nguyên mẫu và giải thưởng được chủ dự án cung cấp cho trang này.